Mengenal Embodied Artificial Intelligence, Inovasi yang Membuat Robot Belajar dari Lingkungan Sekitar
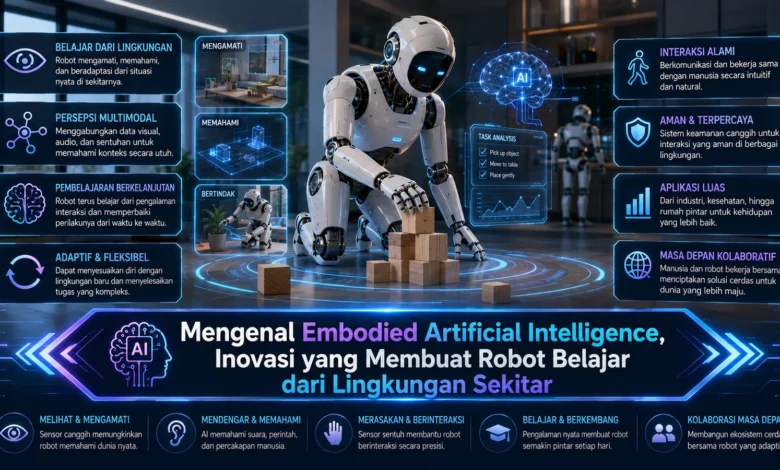
Embodied Artificial Intelligence menjadi salah satu perkembangan menarik dalam dunia TEKNOLOGI karena membawa kecerdasan buatan lebih dekat dengan lingkungan fisik. Jika AI konvensional banyak bekerja melalui data dan antarmuka digital, Embodied AI menghubungkan kemampuan tersebut dengan robot, sensor, serta perangkat yang dapat bergerak dan berinteraksi secara langsung. Pendekatan ini memungkinkan mesin tidak hanya memproses informasi, tetapi juga mengamati keadaan sekitar, melakukan tindakan, mempelajari hasilnya, dan menyesuaikan perilaku berdasarkan pengalaman.
Embodied Artificial Intelligence Membawa AI ke Dunia Fisik
Embodied AI merupakan TEKNOLOGI kecerdasan buatan yang menggabungkan pemrosesan informasi dengan tubuh fisik. Media interaksi tersebut dapat berupa robot bergerak, lengan robotik, mesin otonom, maupun perangkat cerdas lainnya yang menggunakan sensor, aktuator, kamera, dan perangkat pemrosesan.
Hal yang membuat Embodied AI berbeda adalah hubungan erat antara persepsi, keputusan, tindakan, dan pengalaman. Robot tidak hanya menerima kumpulan informasi yang sudah tersedia, tetapi dapat memperoleh informasi baru ketika berinteraksi dengan lingkungan. Kemampuan tersebut mendorong terciptanya mesin yang semakin adaptif terhadap kondisi dunia nyata.

Persepsi Menjadi Fondasi Pembelajaran Robot
Sebelum dapat belajar dari lingkungan, robot terlebih dahulu membutuhkan kemampuan untuk mengindra kondisi di sekitarnya. Sensor visual, perangkat audio, sensor jarak, sistem sentuhan, dan alat pengindraan lainnya dapat memberikan informasi yang berbeda.
Data yang diperoleh melalui sistem pengindraan kemudian diproses agar AI dapat mengenali objek, posisi, gerakan, dan kondisi tertentu. Apabila perangkat mengenali perubahan lingkungan, sistem bisa memperbarui keputusan berdasarkan situasi terbaru. Pemahaman lingkungan yang semakin matang membuat interaksi antara AI dan dunia nyata semakin terarah.
Embodied AI Membuat Mesin Belajar dari Tindakan
Salah satu karakteristik utama TEKNOLOGI embodied intelligence adalah kemampuan menghubungkan proses belajar dengan pengalaman fisik. Mesin bisa melakukan suatu aktivitas, membaca perubahan yang terjadi, lalu memperbaiki strategi berdasarkan hasilnya.
Sebagai contoh, robot dapat belajar memindahkan objek dengan menyesuaikan arah gerakan serta tekanan yang digunakan. Ketika tindakan awal menghasilkan kesalahan, sistem bisa memanfaatkan hasil percobaan sebagai masukan untuk melakukan perbaikan. Mekanisme belajar melalui interaksi semacam ini membuat robot tidak hanya bergantung pada instruksi statis.
Simulasi Membantu Robot Belajar Sebelum Masuk Dunia Nyata
Melatih robot langsung di lingkungan fisik dapat membutuhkan waktu, energi, serta sumber daya yang besar. Karena itu, simulasi digital sering digunakan sebagai bagian dari pengembangan Embodied AI sebelum model diterapkan pada robot di lingkungan nyata.
Melalui dunia virtual, robot bisa menghadapi banyak variasi situasi dalam waktu yang lebih terkontrol. Walaupun begitu, simulasi tetap memiliki perbedaan dibandingkan kondisi fisik sebenarnya. Oleh karena itu, robot tetap membutuhkan evaluasi ketika memasuki lingkungan sebenarnya. Perpaduan latihan virtual dengan interaksi fisik dapat membantu pengembangan Embodied AI berlangsung lebih efisien.
Embodied AI Membuka Peluang bagi Robot yang Lebih Adaptif
Sifat adaptif yang dimiliki Embodied AI membuka peluang penggunaan pada berbagai bidang. Industri produksi, sistem logistik, layanan publik, aktivitas domestik, dan berbagai bidang lainnya berpotensi menggunakan mesin yang dapat menyesuaikan perilaku berdasarkan situasi.
Di pusat distribusi, misalnya, robot dapat menggunakan sensor untuk memilih lintasan ketika lingkungan berubah. Pada sektor pelayanan, sistem dapat membutuhkan kemampuan membaca ruang sebelum memberikan respons. Ketika kondisi kerja semakin sulit diprediksi, TEKNOLOGI Embodied AI memiliki peranan yang semakin relevan.
Robot yang Belajar Tetap Membutuhkan Batasan Keselamatan
Kemajuan kecerdasan buatan berwujud juga menghadirkan tantangan yang perlu diperhatikan. Dibandingkan sistem AI yang beroperasi sepenuhnya di lingkungan virtual, robot dapat bergerak dan memberikan dampak langsung terhadap lingkungan.
Kesalahan persepsi maupun pengambilan keputusan bisa menimbulkan risiko ketika mesin bekerja di dekat manusia. Karena alasan tersebut, validasi perilaku, perlindungan perangkat, batas operasional, serta sistem keamanan menjadi fondasi dalam penerapan TEKNOLOGI robotika cerdas. Perlindungan informasi dari kamera dan sensor tidak boleh diabaikan karena robot dapat mengumpulkan banyak informasi mengenai lingkungan.
Penutup
TEKNOLOGI Embodied Artificial Intelligence memperlihatkan arah baru ketika AI mulai terhubung langsung dengan robot dan lingkungan melalui kombinasi sensor, pembelajaran, pengambilan keputusan, dan kemampuan melakukan tindakan. Siklus mengamati, bertindak, dan mengevaluasi hasil dapat membantu mesin menyesuaikan perilaku terhadap perubahan kondisi. Namun keselamatan, perlindungan data, kemampuan persepsi, dan konsistensi perilaku tetap perlu mendapatkan perhatian seiring kemampuan robot berkembang. Melalui pembahasan TEKNOLOGI embodied intelligence yang terus berkembang, pengguna dapat memperoleh gambaran mengenai masa depan mesin yang tidak hanya menerima instruksi tetapi juga belajar melalui pengalaman.